

Unitree G1 Edu – U4: humanoidalna platforma R&D z dotykiem haptycznym i 43 DOF

 Zadzwoń i zamów

Opis
⭐⭐ Unitree G1 Edu – U4: humanoidalna platforma R&D z dotykiem haptycznym i 43 DOF
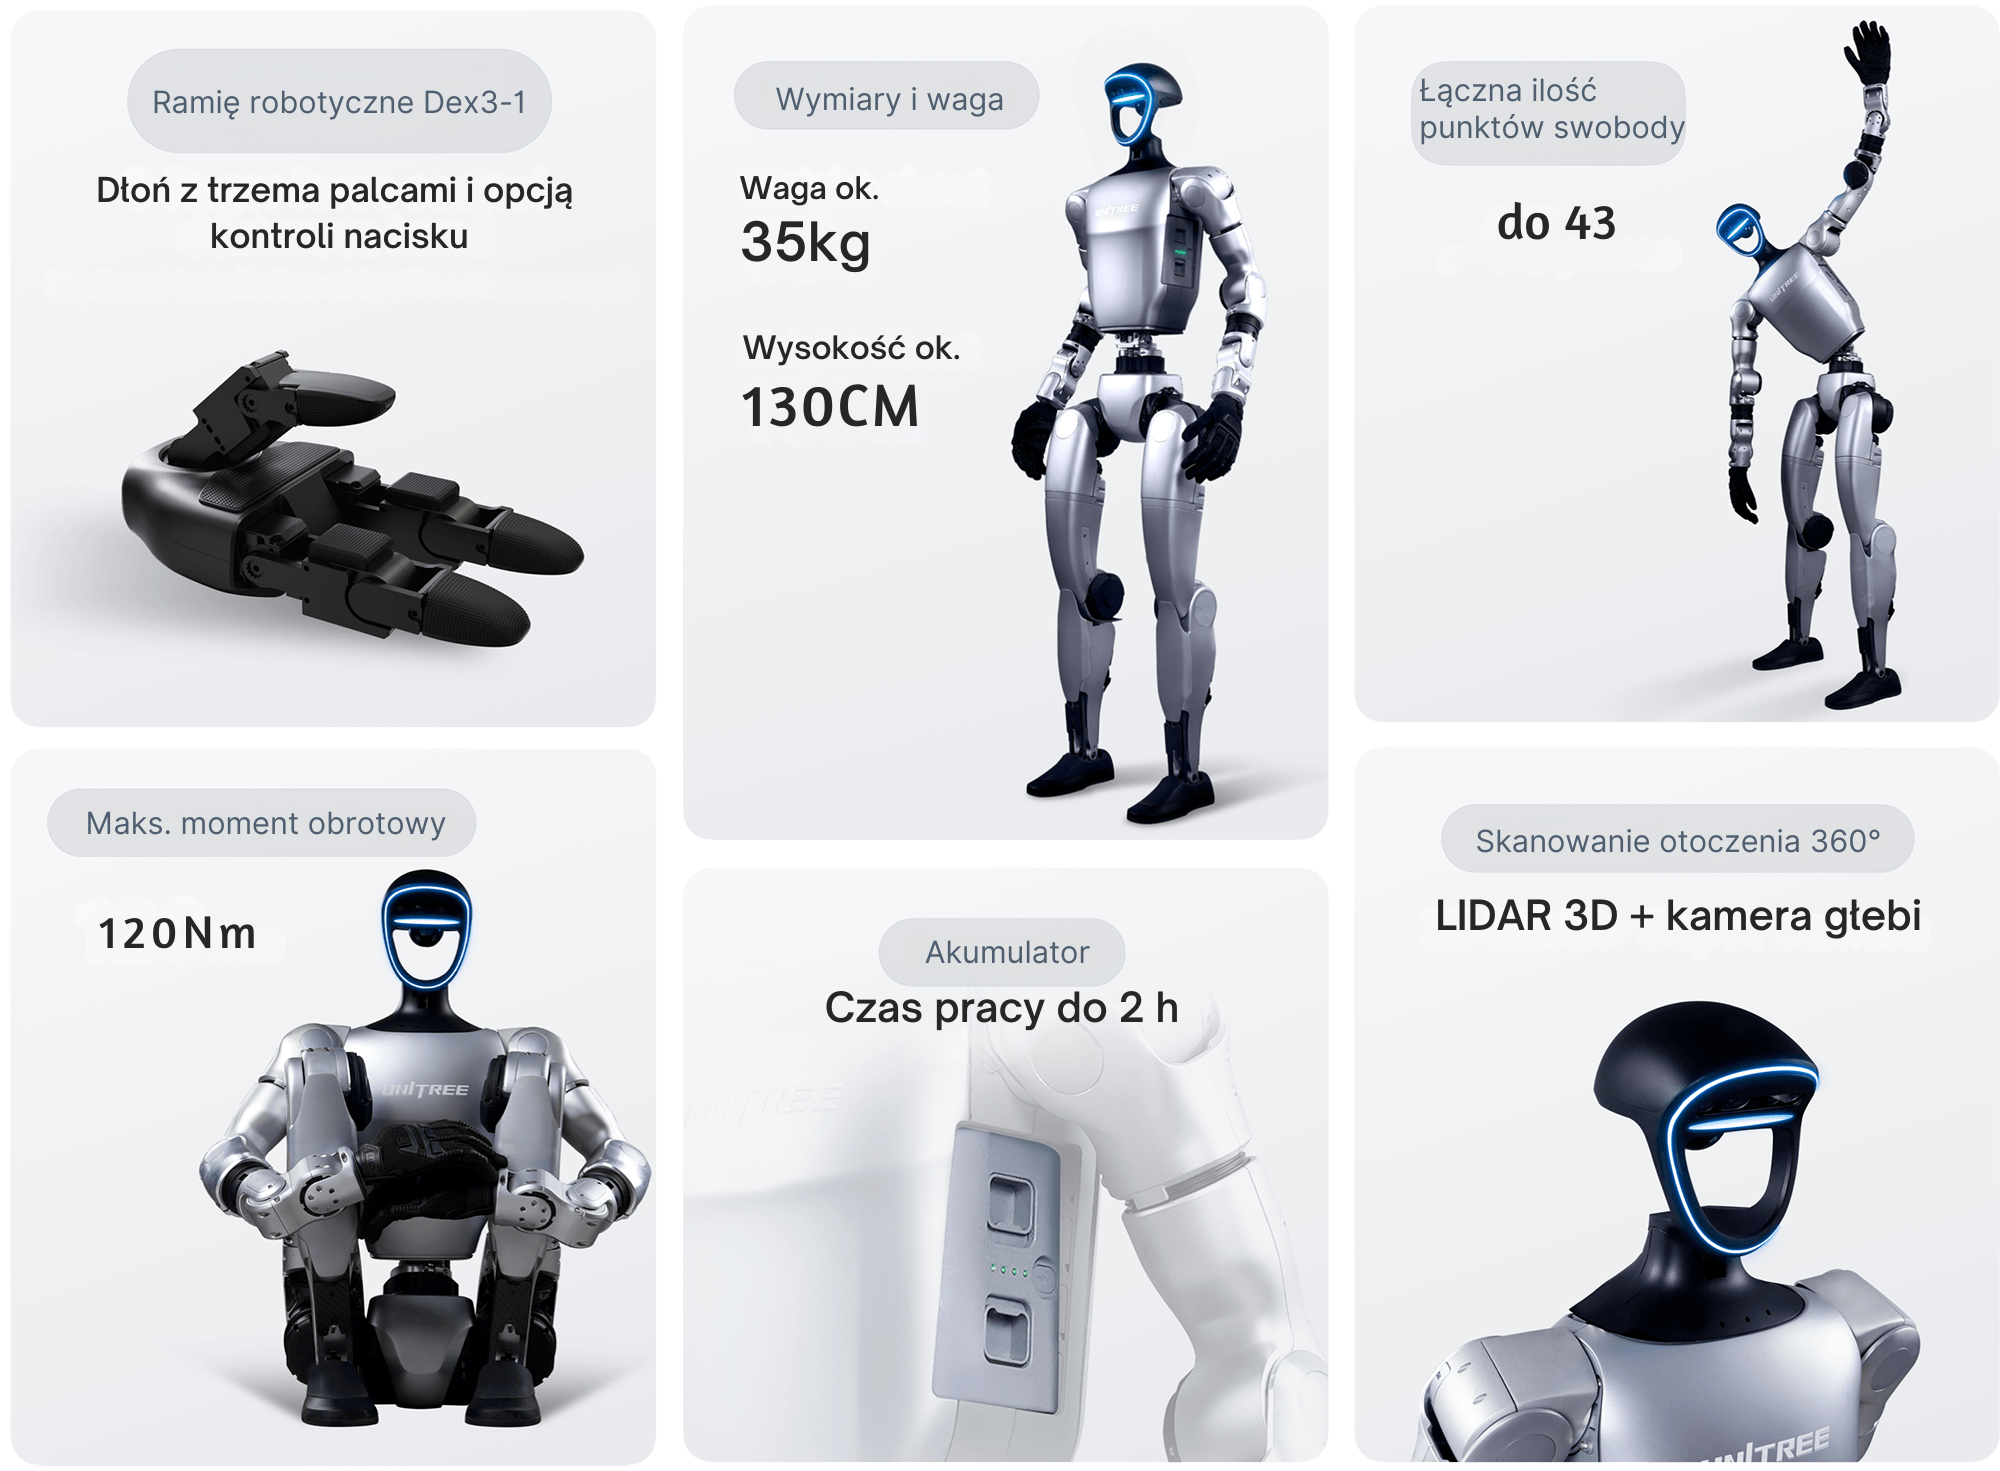
Unitree G1 Edu – U4 dodaje do serii G1 kluczowy zmysł dotyku, wynosząc precyzję manipulacji na wyższy poziom. Bazuje na zaawansowanej konstrukcji (jak U3) z 43 stopniami swobody oraz dwiema trójpalczastymi dłońmi Dex3-1, ale wyróżnia się zintegrowanymi czujnikami dotykowymi w chwytakach. To idealna platforma do badań nad inteligentną kontrolą siły chwytu i bezpieczną interakcją z delikatnymi obiektami.
Najważniejsze korzyści w skrócie
- U4 = dotyk haptyczny – czujniki w chwytakach do kontroli siły i stabilizacji chwytu.
- 43 DOF – wysoka elastyczność ruchu całego korpusu.
- Dex3-1 (3 palce) – precyzyjne, adaptacyjne chwyty nieregularnych obiektów.
- 100 TOPS na porcie rozszerzeń – inferencja AI i przetwarzanie na brzegu ⏩.
- Większa siła (Edu) – moment kolana do 120 N·m; udźwig ramienia do 3 kg.
- Otwarta architektura – rozwój low-/high-level, pełna kontrola zachowań.
- Dokumentacja + wsparcie – szybsze starty projektów i krótszy czas do rezultatów.
Dlaczego G1 Edu – U4?
Platforma dla badań nad „inteligentnym chwytem”
Dotykowe sprzężenie zwrotne umożliwia modulację siły, wykrywanie poślizgu i progów kontaktu. U4 pozwala testować algorytmy chwytu, regraspingu i planowania ruchu w scenariuszach wymagających finezyjnej manipulacji.
Percepcja haptyczna + wizja
Połączenie czujników dotyku w Dex3-1 z percepcją wizyjną tworzy podstawę do fuzji sensorów i uczenia multimodalnego. To krok w stronę chwytu świadomego kontekstu – od szkła laboratoryjnego po elementy mechaniczne.
Otwarte API i rozszerzalność
- Low-level & high-level – dostęp do sterowania i bibliotek wysokopoziomowych.
- Port rozszerzeń (100 TOPS) – integracja dodatkowych sensorów/akceleratorów AI.
- Szybkie POC – przykłady, dokumentacja i ścieżki wdrożeniowe.
Przykładowe zastosowania
- Manipulacja delikatnymi obiektami – szkło, elektronika, elementy medyczne.
- Algorytmy chwytu – wykrywanie kontaktu, poślizgu, kontrola siły w czasie rzeczywistym.
- HRI – bezpieczny kontakt z człowiekiem dzięki kontroli siły i reakcji dotykowej.
- Didaktyka i laboratoria – kursy robotyki, projekty dyplomowe, konkursy badawcze.
⚙️ Specyfikacja (wybrane parametry)
| Parametr | Wartość |
|---|---|
| Wariant | G1 Edu – U4 (dotyk haptyczny) |
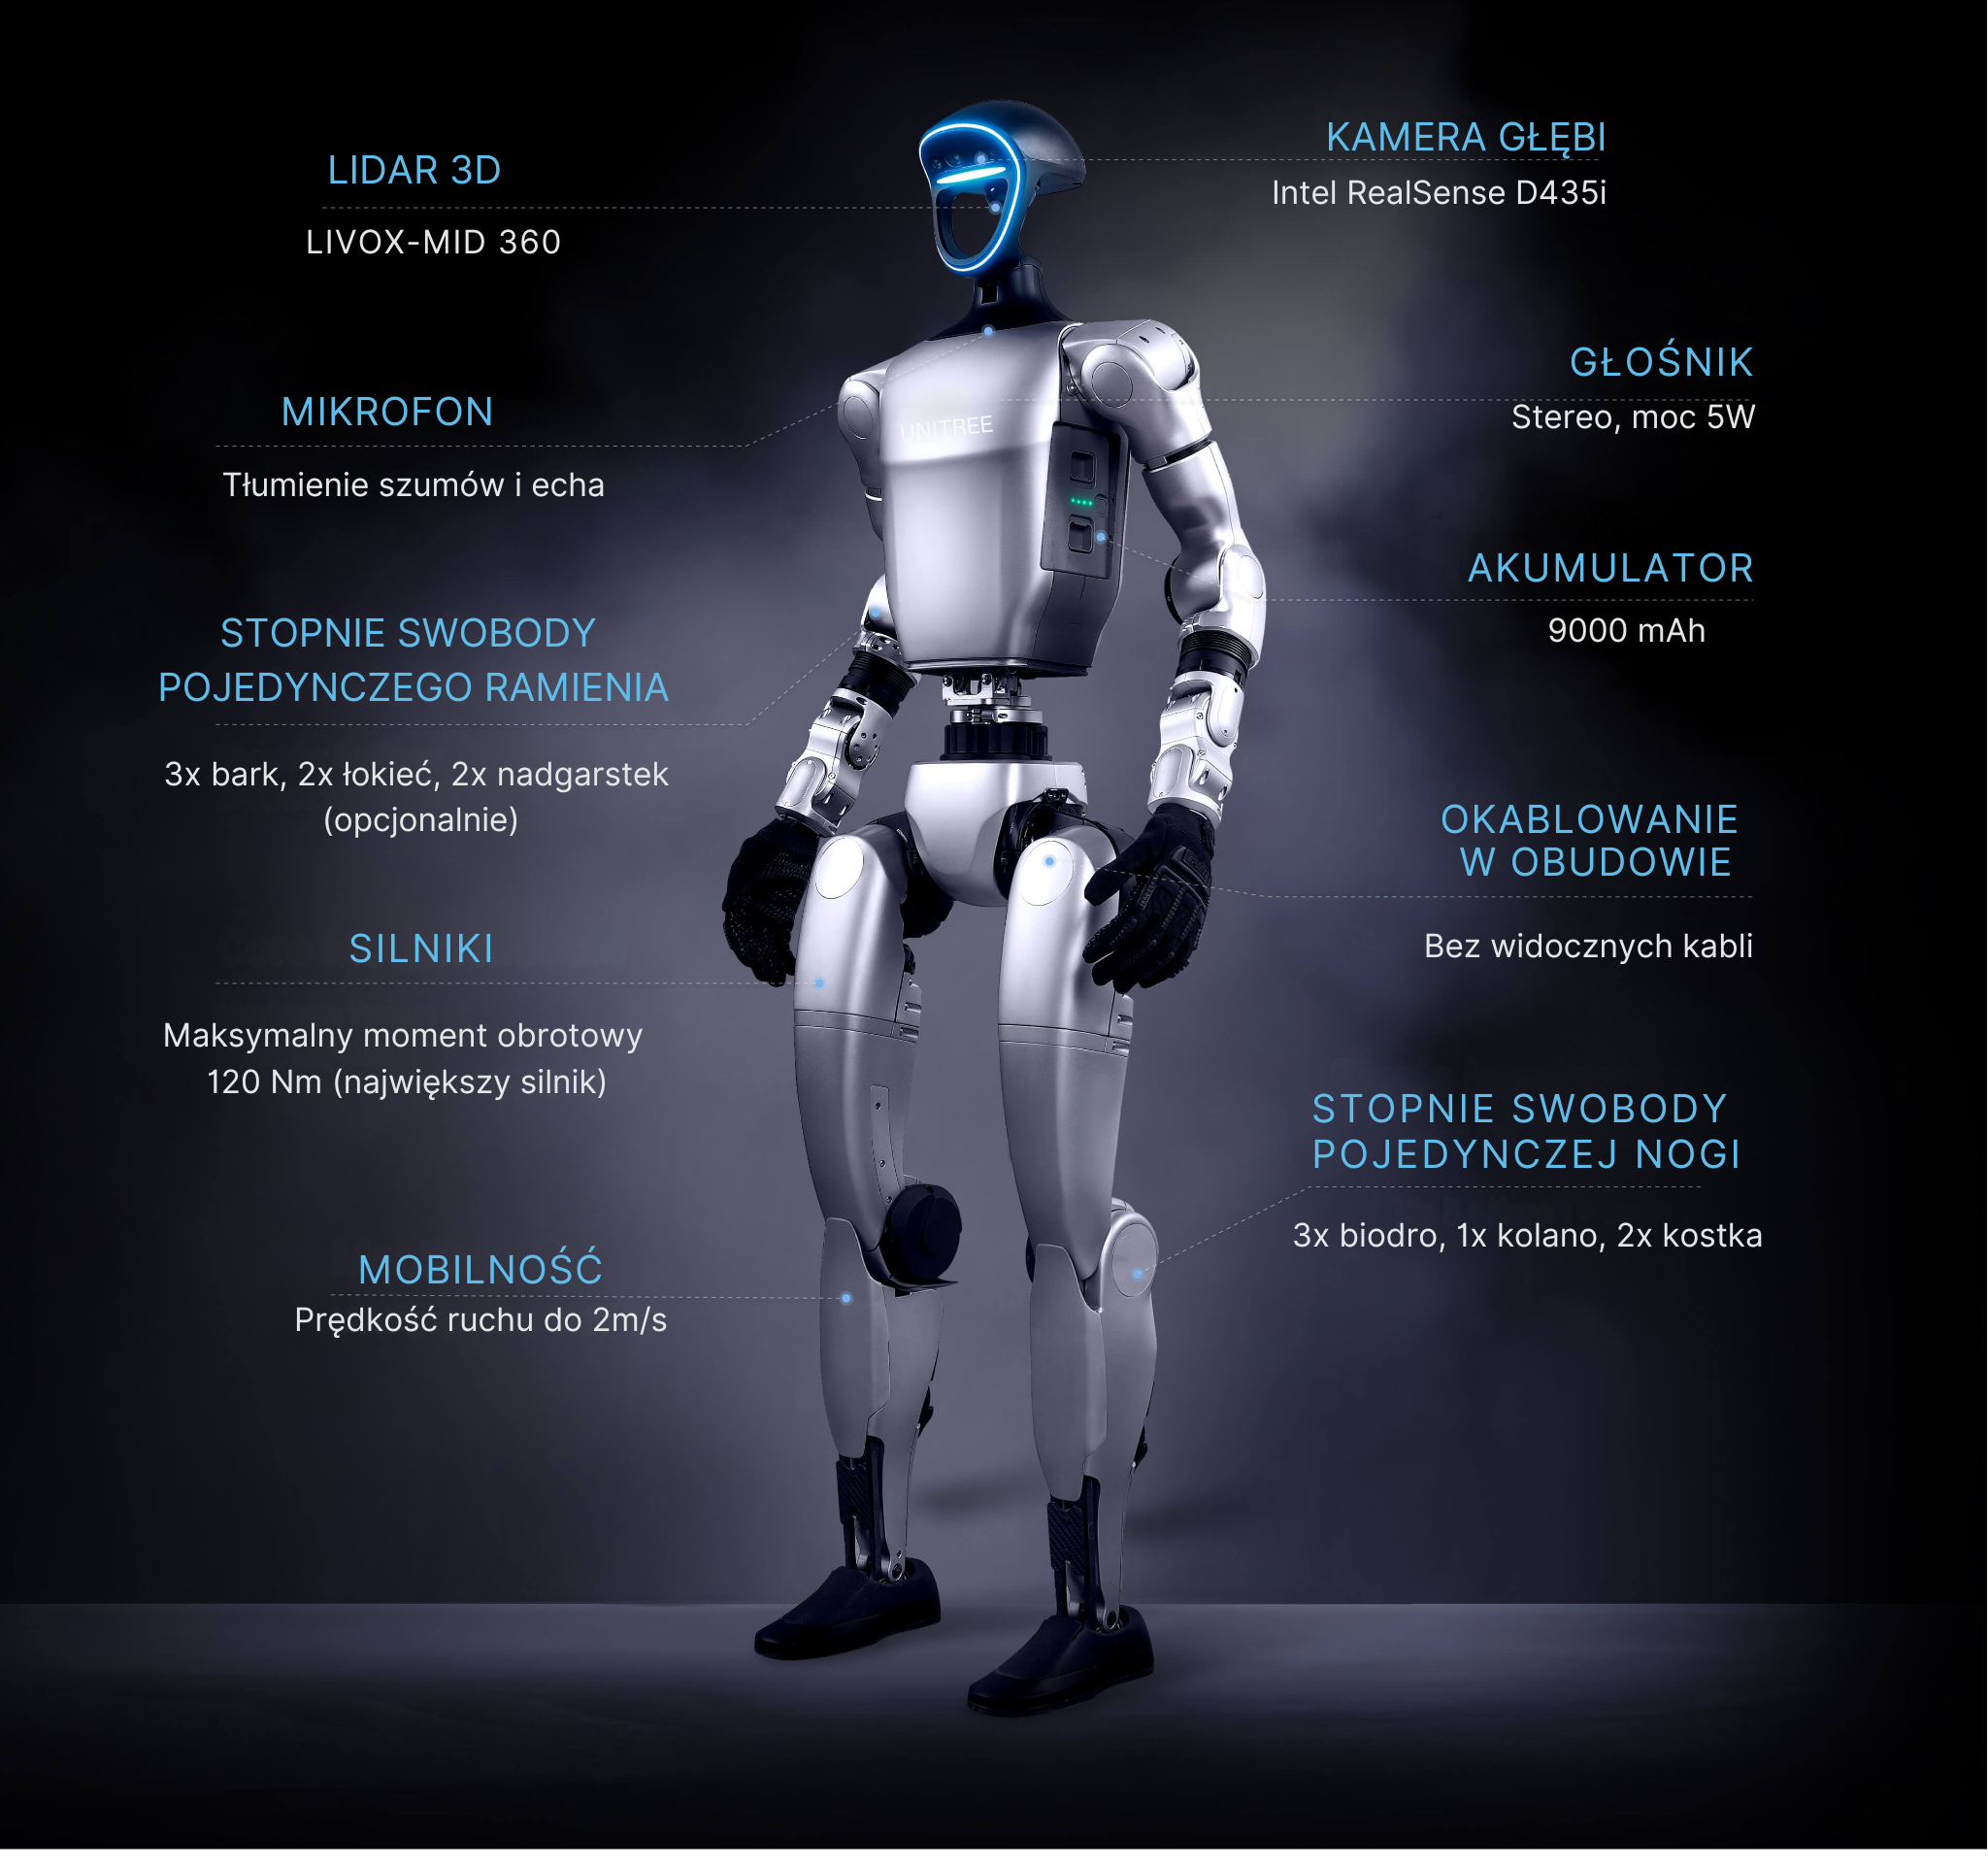
| Stopnie swobody (DOF) | 43 |
| Dłonie | Dex3-1, 3-palczaste, zintegrowane czujniki dotyku |
| Moc obliczeniowa AI | port rozszerzeń do 100 TOPS |
| Moment kolana (Edu) | do 120 N·m |
| Udźwig ramienia | do 3 kg |
| Architektura | otwarta – wsparcie rozwoju low-/high-level, API, dokumentacja |
| Przeznaczenie | R&D, edukacja, prototypowanie AI/HRI; manipulacja z kontrolą siły |
Cechy produktu
Roboty
- Typ robota Humanoidalny
- Wersja robota Edukacyjna (EDU)
- Seria G1
- Czas pracy do 2 h
- Masa robota 21–40 kg