
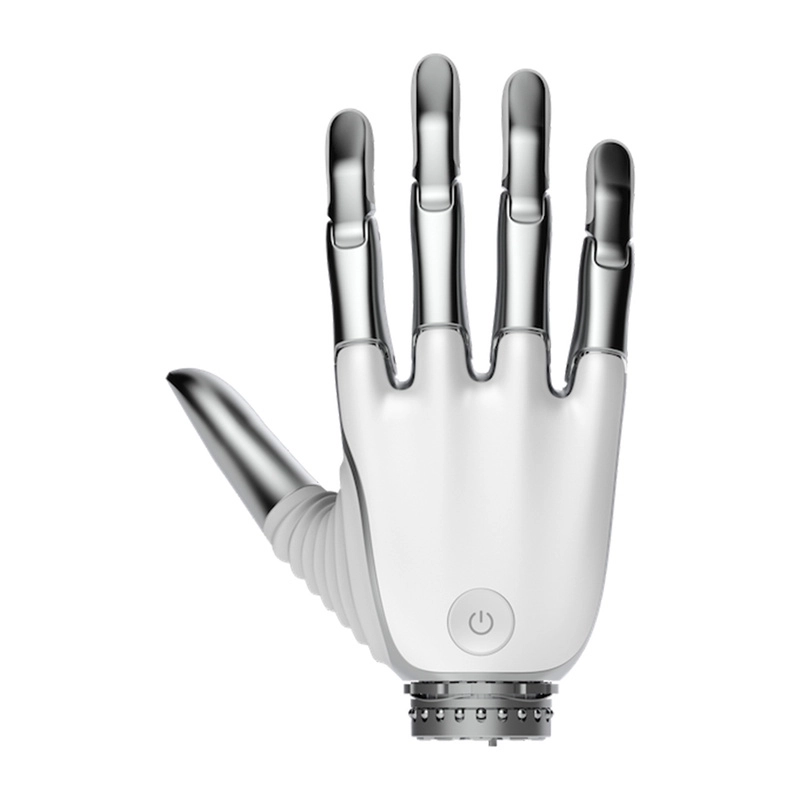

Dłoń robotyczna UNITREE BrainCo Revo 2 Touch

 Zadzwoń i zamów

Opis
Dłoń robotyczna UNITREE BrainCo Revo 2 Touch
Najważniejsze cechy
✔ 11 stopni swobody – rozbudowana kinematyka umożliwiająca wykonywanie złożonych ruchów dłoni.
✔ 6 aktywnie napędzanych stawów – precyzyjna kontrola chwytu i manipulowania obiektami.
✔ Wielowymiarowe czujniki dotykowe – wykrywanie kontaktu z przedmiotem bezpośrednio na opuszkach palców.
✔ Tactile Adaptive Control – adaptacyjne sterowanie wspierające dokładniejszą pracę z obiektami.
✔ Siła pełnego chwytu do 50 N – możliwość stabilnego utrzymywania różnego rodzaju przedmiotów.
✔ Udźwig do około 20 kg – duże możliwości mimo masy własnej wynoszącej tylko 383 g.
✔ Precyzja sterowania 0,1° – płynne i powtarzalne wykonywanie zaprogramowanych ruchów.
✔ RS485, CAN FD i EtherCAT – szerokie możliwości integracji z systemami robotycznymi.
✔ SDK dla Python i C – możliwość tworzenia własnych aplikacji, gestów i algorytmów sterowania.
Zaawansowana dłoń do robotów humanoidalnych
UNITREE BrainCo Revo 2 Touch to precyzyjna dłoń robotyczna zaprojektowana z myślą o integracji z robotami humanoidalnymi Unitree oraz rozbudowanych projektach badawczych i inżynierskich. Łączy biomimetyczną mechanikę z czujnikami dotykowymi i zaawansowanymi trybami sterowania, dzięki czemu może wykonywać zarówno proste gesty, jak i znacznie bardziej wymagające operacje manipulacyjne.
Konstrukcja oferuje 11 stopni swobody i 6 aktywnie napędzanych stawów, a funkcja Tactile Adaptive Control pozwala dodatkowo wykorzystywać informacje o kontakcie dłoni z przedmiotem podczas realizacji zadania.
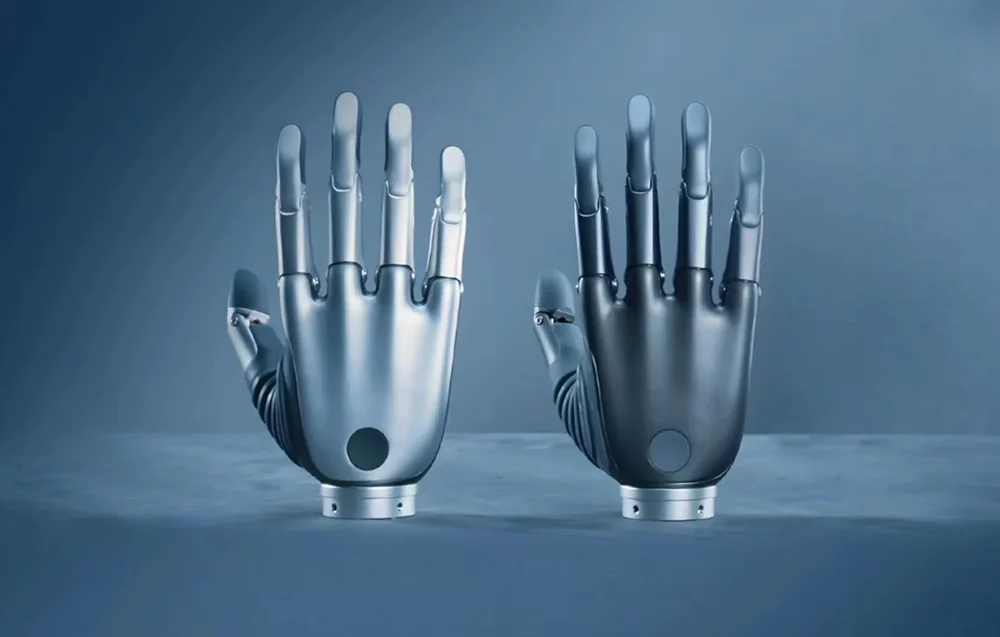
Ruch inspirowany ludzką dłonią
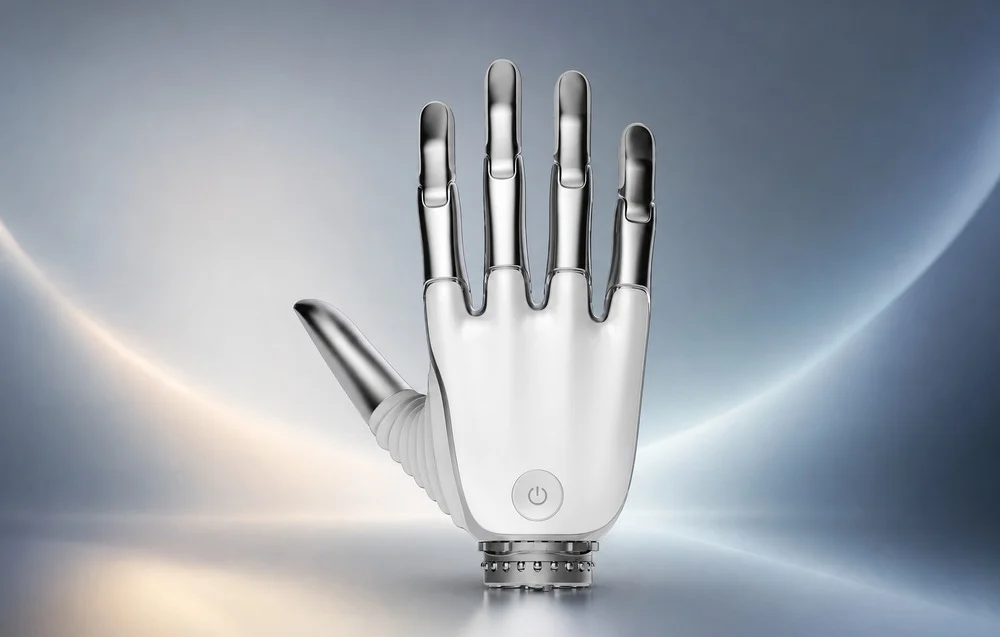
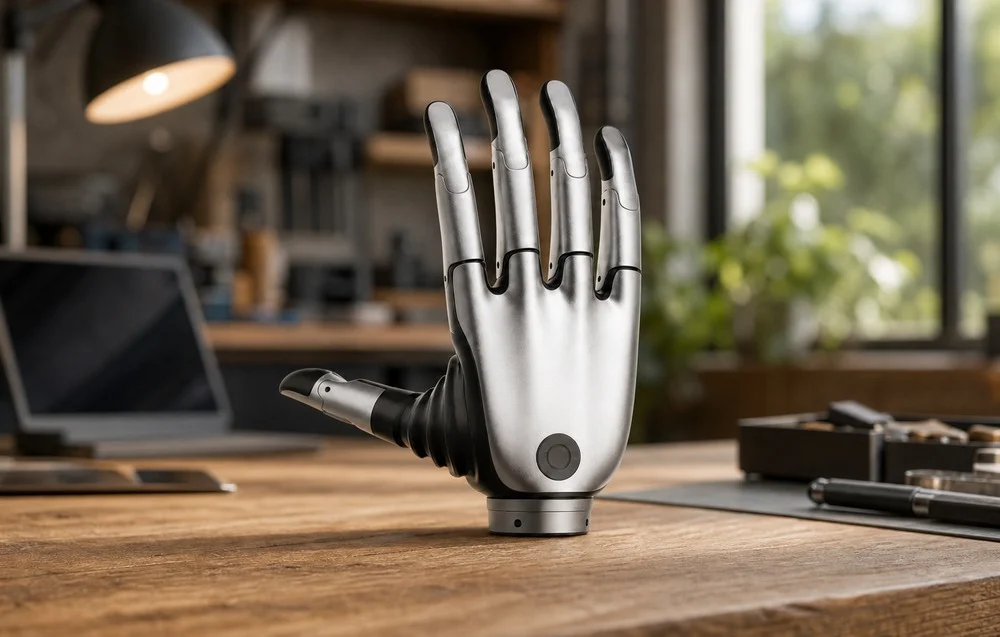
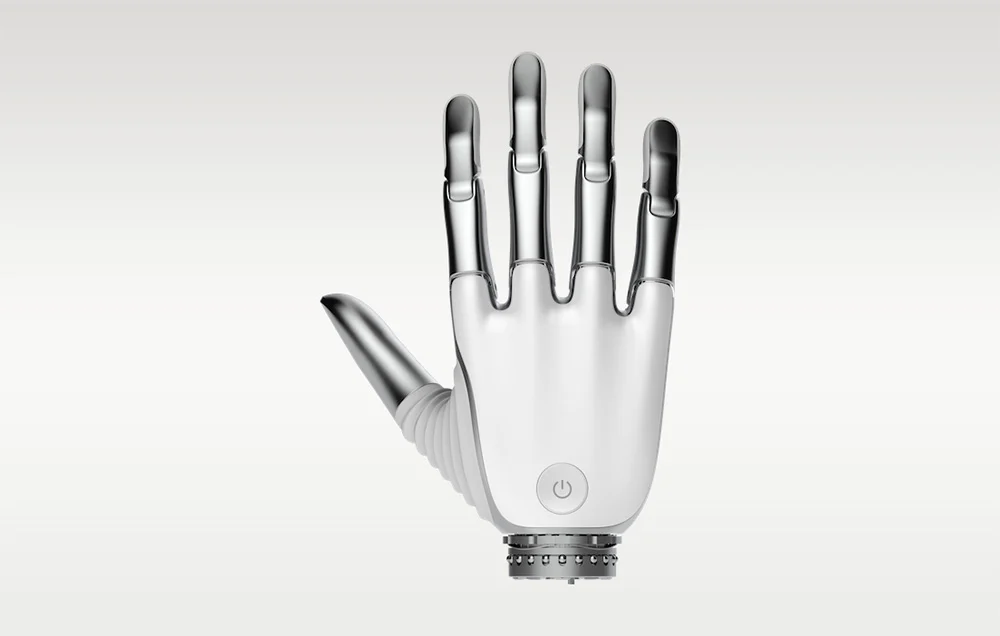
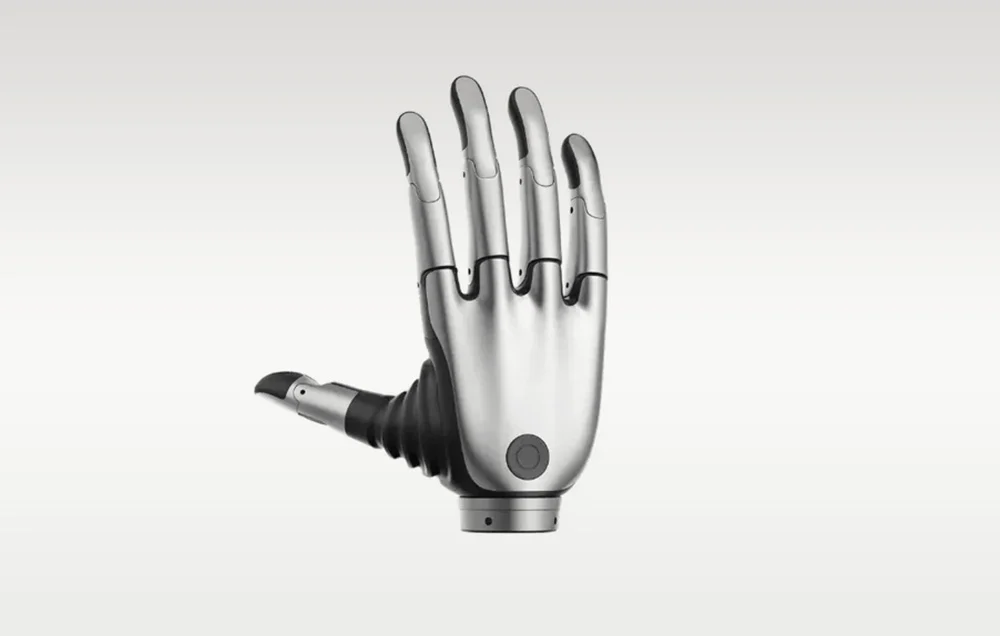
Mechanika Revo 2 Touch została opracowana tak, aby możliwie wiernie odwzorować sposób poruszania się ludzkich palców. Łącznie 11 stopni swobody pozwala wykonywać złożone sekwencje ruchów i dopasowywać ułożenie dłoni do kształtu chwytanego obiektu.
Szczególnie rozbudowany jest kciuk, który wykorzystuje 2 aktywne stopnie swobody oraz dodatkowy pasywny stopień swobody. W połączeniu z pozostałymi palcami umożliwia to wykonywanie naturalnie wyglądających gestów oraz różnych typów chwytu.
Dotykowa kontrola kontaktu z obiektem
Wersję Touch wyposażono w wielowymiarowy moduł dotykowy umieszczony na opuszkach palców. Sensory dostarczają informacji o kontakcie z przedmiotem, dzięki czemu system sterowania może lepiej reagować na rzeczywistą sytuację podczas chwytania i manipulowania obiektem.
Funkcja Tactile Adaptive Control dodatkowo wspiera adaptację zachowania dłoni podczas pracy. Rozwiązanie jest szczególnie przydatne przy obiektach o różnych rozmiarach, kształtach i właściwościach mechanicznych, gdy sam ruch zadany pozycyjnie może być niewystarczający.
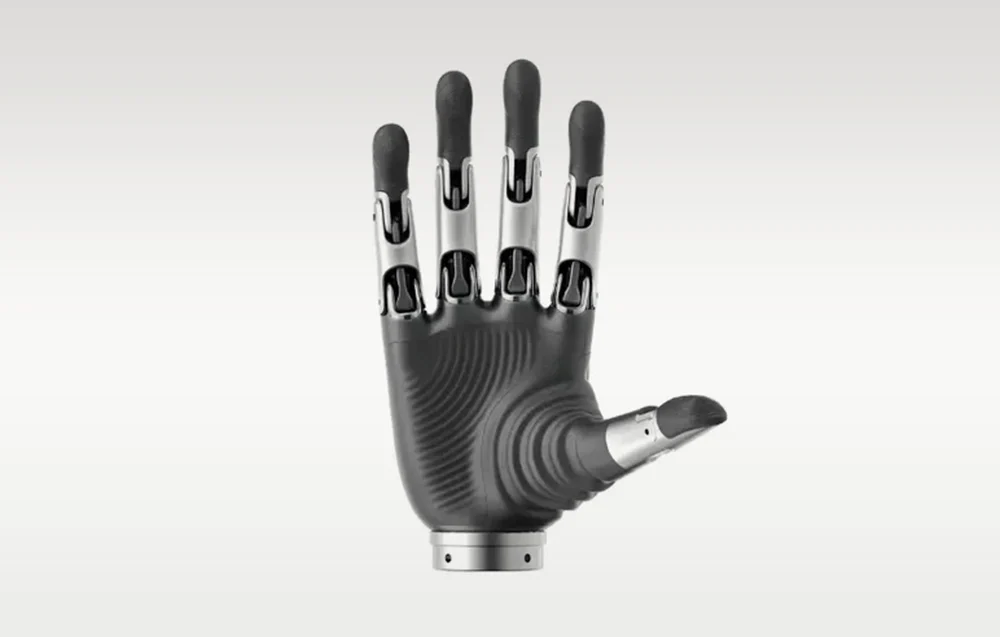
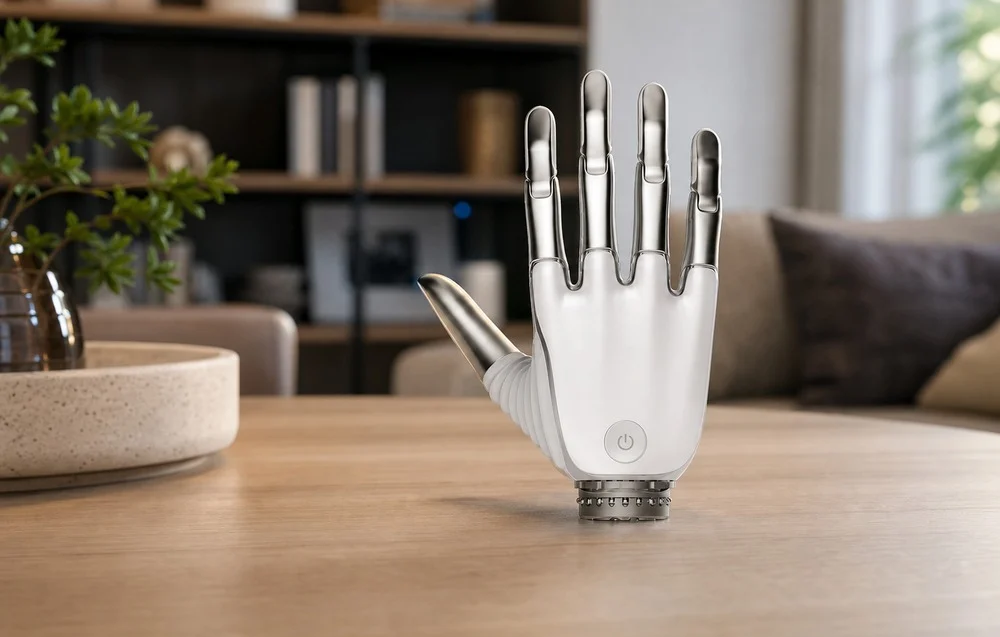
Do 50 N siły chwytu przy masie 383 g
Pomimo niewielkiej masy wynoszącej zaledwie 383 g, dłoń oferuje siłę pełnego chwytu sięgającą 50 N. W przypadku chwytu szczypcowego wartość wynosi do 15 N, co pozwala realizować również zadania wymagające bardziej precyzyjnego operowania niewielkimi przedmiotami.
Maksymalny udźwig sięga około 20 kg, natomiast maksymalna odległość pomiędzy kciukiem a palcem wskazującym wynosi 100 mm. Pozwala to obsługiwać przedmioty o bardzo zróżnicowanych gabarytach bez znacznego zwiększania masy końcówki robota.
Szybka reakcja i precyzja 0,1°
Revo 2 Touch została przygotowana również do dynamicznych sekwencji ruchów. Pełne zgięcie lub wyprostowanie dłoni zajmuje maksymalnie 0,65 sekundy, dzięki czemu kolejne operacje mogą być wykonywane sprawnie i bez zbędnych opóźnień.
Precyzja sterowania wynosząca 0,1° pozwala dokładnie odwzorowywać zadane położenia. Ma to znaczenie zarówno przy realizacji powtarzalnych gestów, jak i podczas eksperymentów wymagających dokładnej kontroli ustawienia poszczególnych palców.
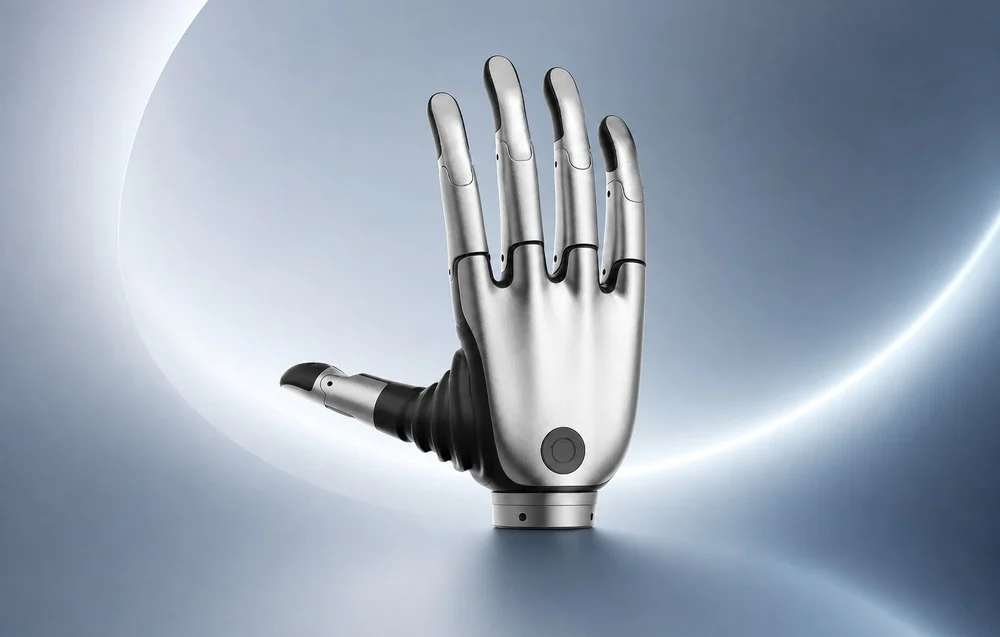
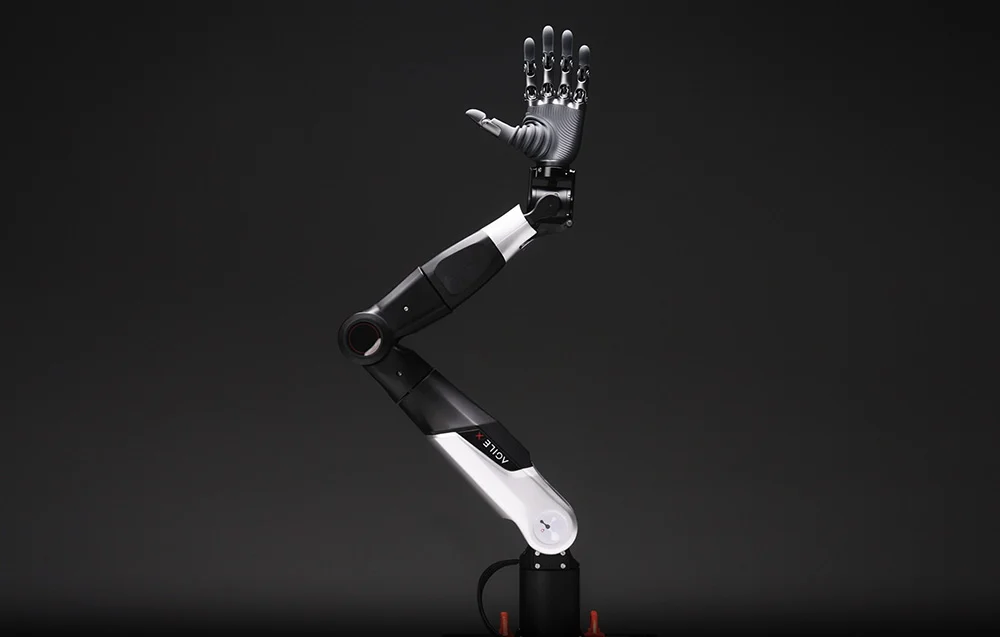
RS485, CAN FD i EtherCAT
Dłoń obsługuje popularne w robotyce interfejsy komunikacyjne RS485, CAN FD oraz EtherCAT. Ułatwia to integrację z kontrolerami, komputerami i pozostałymi elementami systemu sterowania robota humanoidalnego.
Producent udostępnia także SDK kompatybilne z Python i C, dzięki czemu użytkownik może przygotowywać własne aplikacje, tworzyć logikę sterowania oraz integrować dłoń z opracowywanym środowiskiem programistycznym.
Rozbudowane tryby sterowania
Revo 2 Touch pozwala sterować pozycją, prędkością oraz prądem, a także korzystać ze sterowania kaskadowego i zgodnościowego. Pozwala to dobierać sposób działania mechanizmu zależnie od tego, czy najważniejsza jest dokładna pozycja, ograniczenie prędkości czy kontrolowanie parametrów związanych z siłą chwytu.
Tryb Turbo wykorzystuje wykrywanie zablokowania ruchu. Po kontakcie z obiektem system może ponawiać zaciskanie chwytu w odstępach wynoszących 500 ms, co pomaga utrzymywać stabilny kontakt również z miękkimi i podatnymi na odkształcenia przedmiotami.
Twórz własne gesty i sekwencje ruchów
Możliwość definiowania własnych gestów pozwala dostosować zachowanie dłoni do konkretnego zadania. Użytkownik może przygotowywać sekwencje ruchów odpowiadające wybranym czynnościom, procesom lub scenariuszom interakcji robota z człowiekiem.
Rozwiązanie zwiększa elastyczność całej platformy i pozwala wykorzystywać ten sam mechanizm w wielu projektach – od badań nad manipulacją i gestykulacją po automatyzację powtarzalnych operacji wykonywanych przez robota humanoidalnego.
Ochrona mechanizmu i aktualizacje OTA
Wbudowane systemy ochronne obejmują zabezpieczenia przed przeciążeniem prądowym, zablokowaniem mechanizmu, przegrzaniem oraz kolizjami. Pomagają one chronić napędy i elementy mechaniczne podczas eksperymentów oraz codziennej pracy.
Obsługa aktualizacji OTA pozwala wygodnie wdrażać kolejne usprawnienia oprogramowania bez konieczności ingerencji w konstrukcję dłoni. Dzięki temu Revo 2 Touch może być rozwijana wraz z całym systemem robotycznym.
⚙️ Specyfikacja
Ogólne
Producent
BrainCo / UNITREE
Model
Revo 2 Touch
Typ
dłoń robotyczna do robotów humanoidalnych
Masa
383 g
Kinematyka i mechanika
Liczba stopni swobody
11 DoF
Aktywne przeguby
6
Kciuk
2 aktywne DoF + 1 pasywny DoF
Maksymalna odległość otwarcia
100 mm między kciukiem a palcem wskazującym
Czas pełnego zgięcia / wyprostowania
≤ 0,65 s
Precyzja sterowania
0,1°
Chwyt i obciążenie
Siła pełnego chwytu
do 50 N
Siła chwytu szczypcowego
do 15 N
Maksymalny udźwig
około 20 kg
Sensory i sterowanie
Czujniki dotykowe
wielowymiarowy moduł dotykowy na opuszkach palców
Tactile Adaptive Control
tak
Tryby sterowania
pozycja, prędkość, prąd, sterowanie kaskadowe i zgodnościowe
Tryb Turbo
tak, ponawianie zacisku co 500 ms po wykryciu zablokowania
Własne gesty
tak
Komunikacja i programowanie
Interfejsy komunikacyjne
RS485, CAN FD, EtherCAT
SDK
tak
Obsługiwane języki
Python, C
Aktualizacje OTA
tak
Zabezpieczenia
Ochrona
przeciążenie prądowe, zablokowanie mechanizmu, przegrzanie, kolizje
Cechy produktu
Roboty
- Zastosowanie Roboty humanoidalne, badania, projekty robotyczne, manipulacja obiektami
- Seria modelu BrainCo Revo 2
- Konstrukcja Biomimetyczna dłoń robotyczna z 5 palcami
- Liczba stopni swobody (DoF) 11 DoF, w tym 6 aktywnych
- Zasilanie Zewnętrzne
- Główne sensory Wielowymiarowe czujniki dotykowe na opuszkach palców
- Programowanie SDK, Python, C; własne gesty i scenariusze działania
- Waga robota 383 g
- Tryby ruchu Sterowanie pozycją, prędkością i prądem; sterowanie kaskadowe i zgodnościowe; Tactile Adaptive Control, Turbo
- Zdalne sterowanie Sterowanie poprzez system nadrzędny / interfejsy RS485, CAN FD, EtherCAT
Bezpieczeństwo produktu
Osoba odpowiedzialna na terenie UE
INNPRO Robert Błędowski sp. z o. o.
Rudzka 65C
44-200 Rybnik, Polska