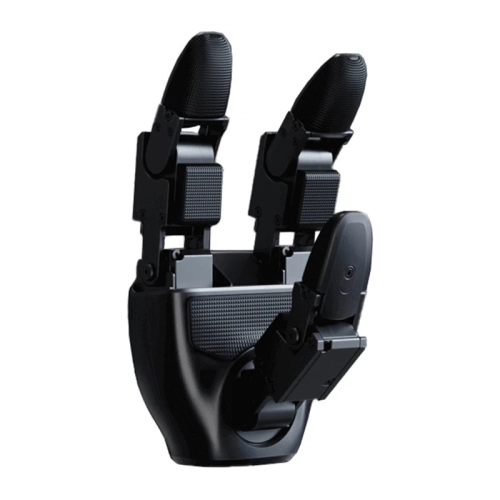

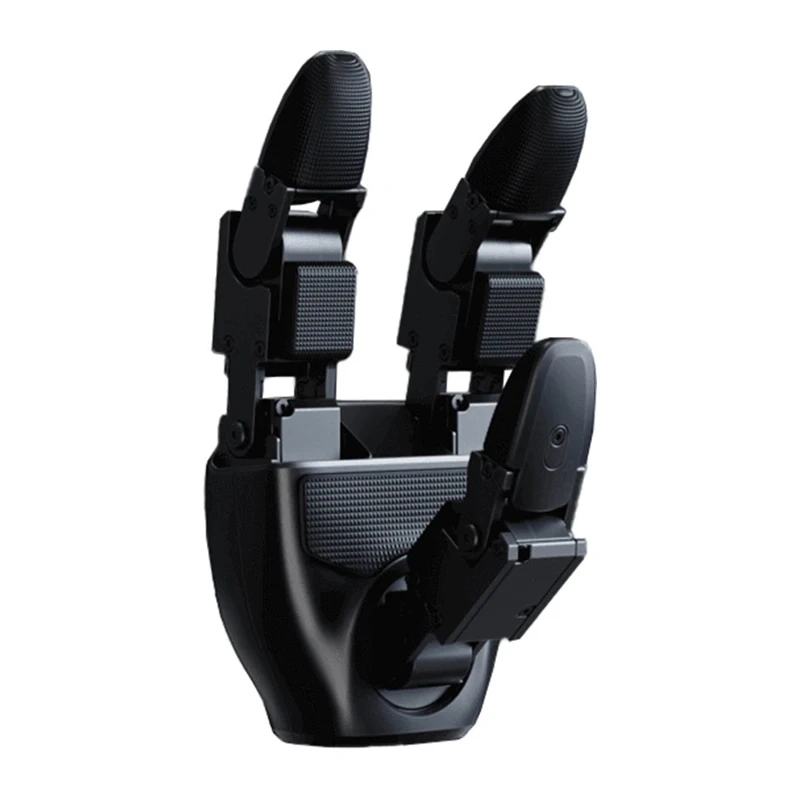

Dłonie robotyczne UNITREE G1 Dex3-1 L+P bez czujników dotykowych

 Zadzwoń i zamów
Opis
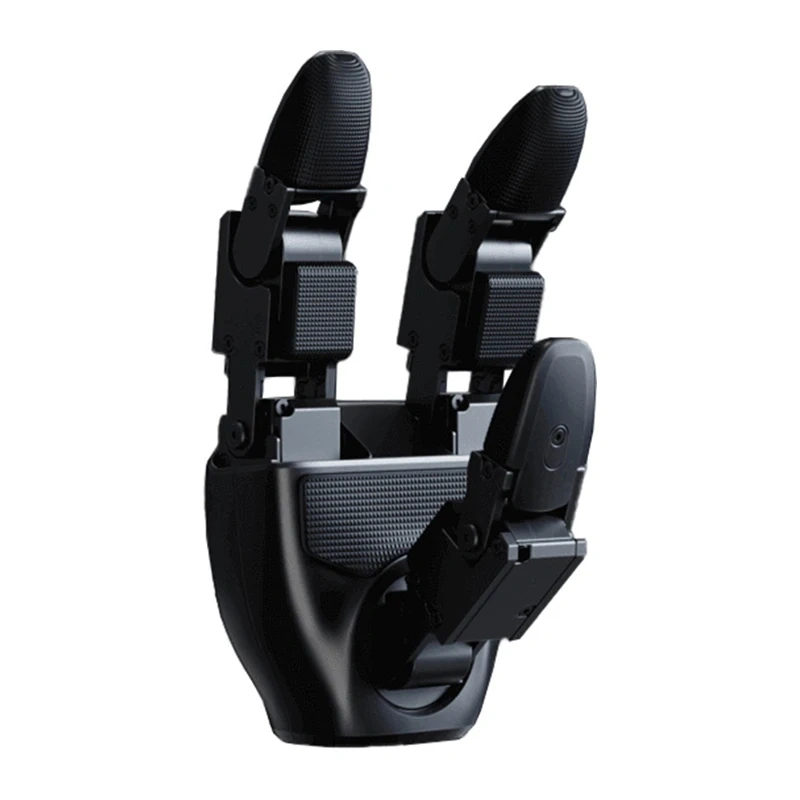
Dłonie robotyczne UNITREE G1 Dex3-1 – lewa + prawa bez czujników dotykowych
Najważniejsze cechy
✔ Zestaw lewej i prawej dłoni Dex3-1 – rozwiązanie przeznaczone do humanoidalnego robota UNITREE G1.
✔ 7 stopni swobody na każdą dłoń – 3 DoF kciuka, 2 DoF palca wskazującego i 2 DoF palca środkowego.
✔ Hybrydowa kontrola siły i pozycji – możliwość sterowania momentem, kątem, prędkością, sztywnością i tłumieniem.
✔ Powtarzalność pozycjonowania ±2 mm – precyzyjne odtwarzanie ruchów końcówek palców.
✔ Komunikacja z częstotliwością 1000 Hz – szybka wymiana danych sterujących i informacji zwrotnych.
✔ USB 2.0 i High Speed Unibus – interfejs komunikacyjny dłoni oraz szybka komunikacja z przegubami.
✔ Rozbudowane dane zwrotne – pozycja, prędkość, moment, temperatura, napięcie, prąd oraz dane IMU.
✔ Masa pojedynczej dłoni 710 g – kompaktowa konstrukcja o wymiarach 175 × 88 × 77 mm.
✔ Zakres temperatury pracy od −20°C do 60°C – konstrukcja przygotowana do pracy w szerokim zakresie warunków.
Dwie precyzyjne dłonie dla humanoidalnego robota UNITREE G1
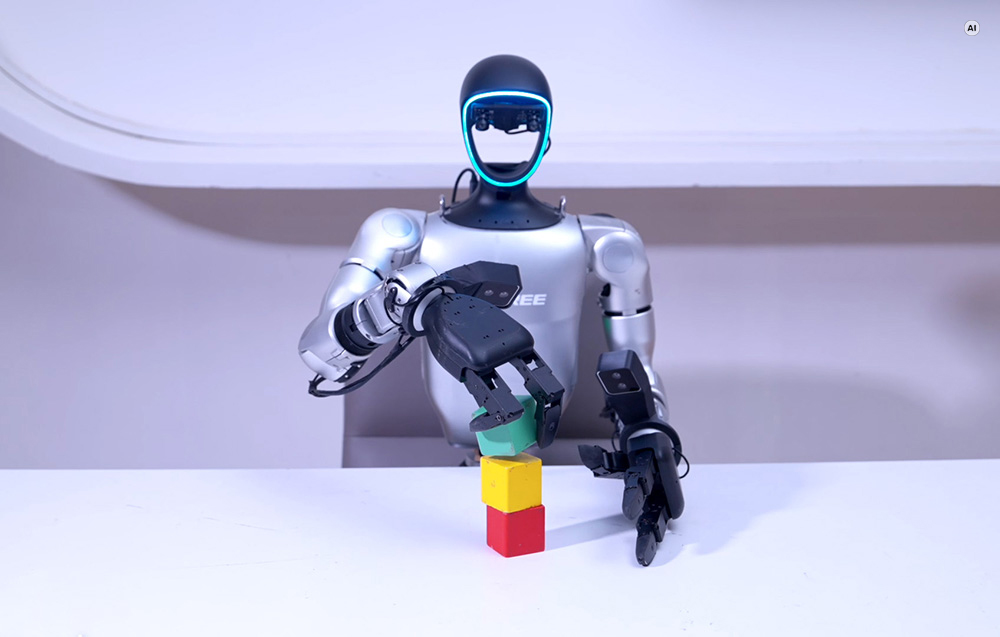
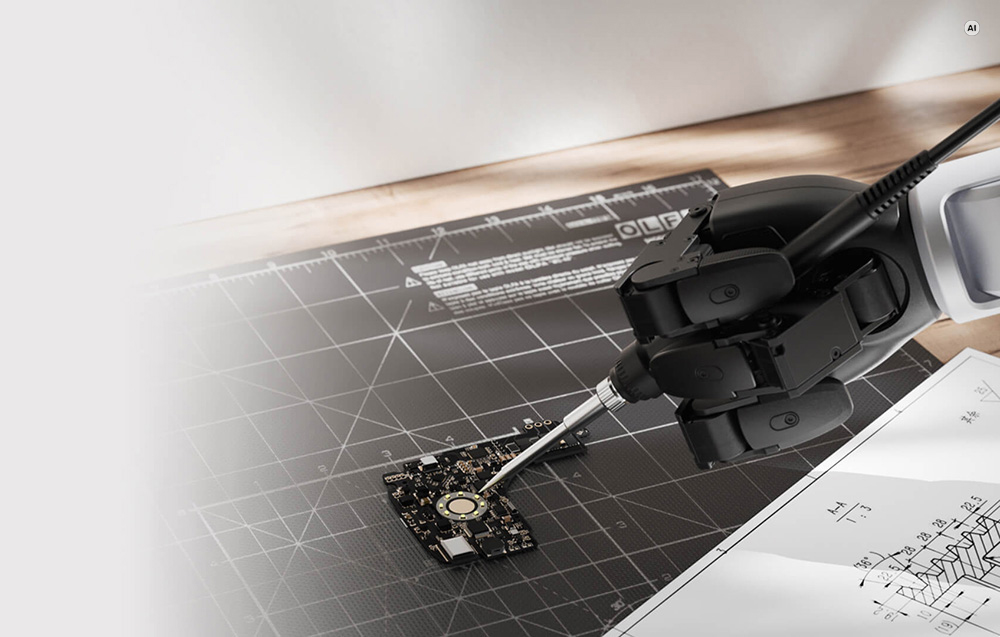
Zestaw UNITREE G1 Dex3-1 obejmuje lewą i prawą trójpalczastą dłoń robotyczną przeznaczoną do rozbudowy humanoidalnego robota UNITREE G1. Konstrukcja została opracowana z myślą o zadaniach manipulacyjnych, w których liczy się nie tylko zmiana położenia palców, ale również kontrola parametrów ruchu i siły.
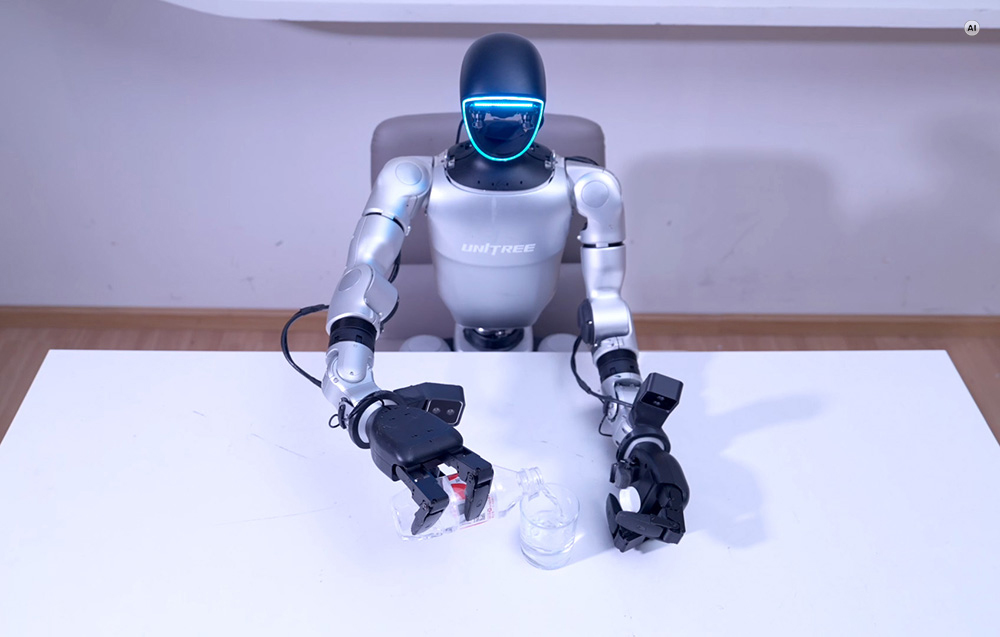
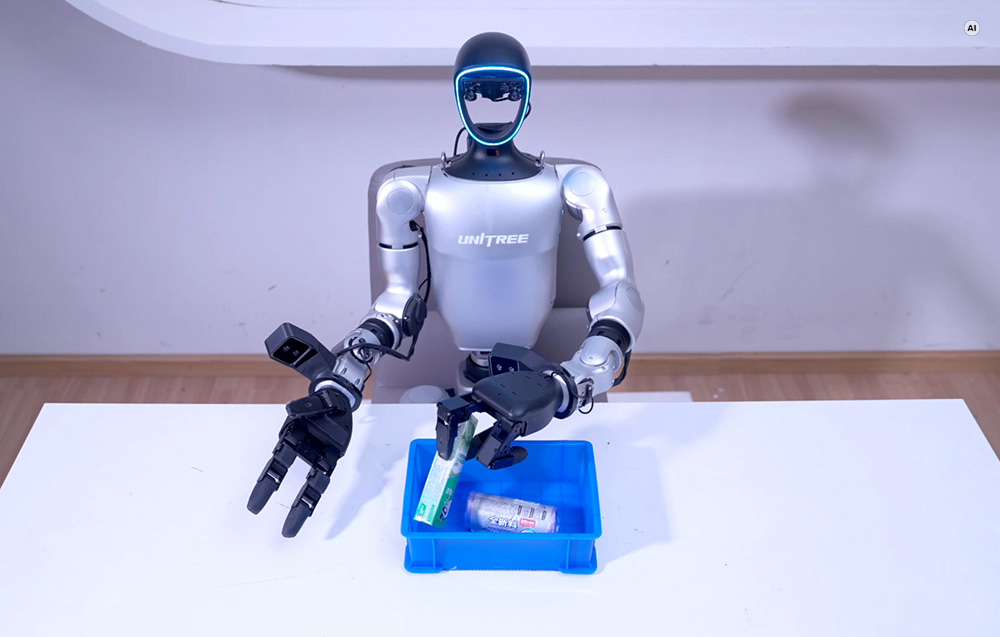
Każda dłoń wykorzystuje 7 napędzanych przegubów – sześć z napędem bezpośrednim oraz jeden z napędem poprzez przekładnię. Dzięki temu mechanizm może wykonywać wieloosiowe ruchy potrzebne między innymi podczas chwytania, przekładania i pozycjonowania obiektów.
7 stopni swobody dla precyzyjnego ruchu
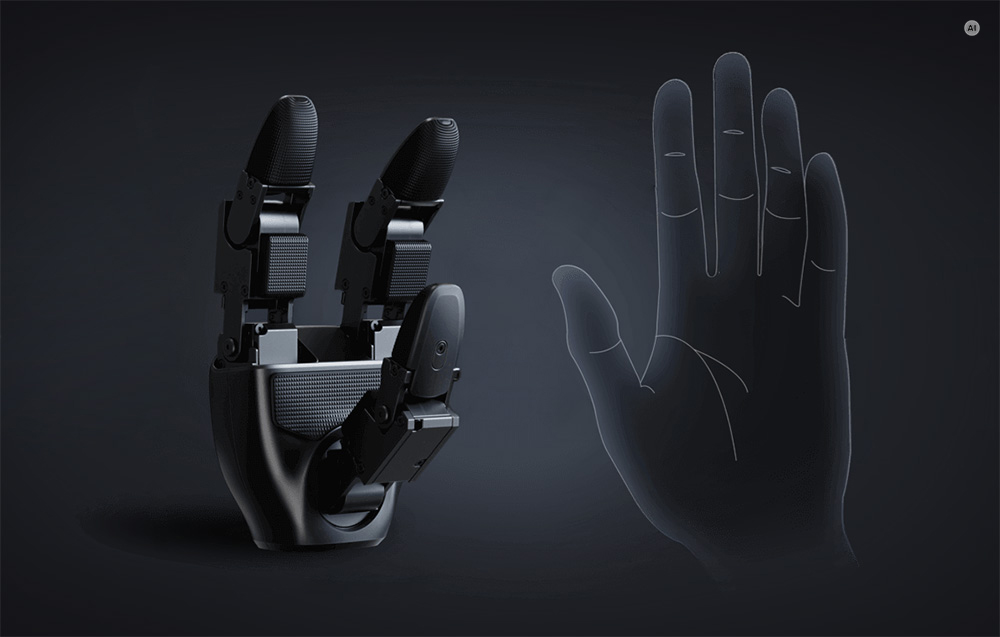
Każda dłoń Dex3-1 wykorzystuje trzy ruchome palce. Kciuk oferuje 3 stopnie swobody, natomiast palec wskazujący i środkowy po 2 stopnie swobody. Pozwala to zmieniać ułożenie palców w wielu płaszczyznach i dopasowywać konfigurację chwytu do konkretnego zadania.
Poszczególne przeguby pracują w szerokich zakresach – od ruchów bocznych kciuka od −60° do 60°, po zginanie palców do 100°. Powtarzalność pozycjonowania końcówki palca wynosząca ±2 mm wspiera wykonywanie powtarzalnych sekwencji i dokładne odwzorowywanie zaprogramowanych ruchów.
Hybrydowa kontrola siły i zaawansowane przeguby
UNITREE Dex3-1 wykorzystuje hybrydowe sterowanie siłą i pozycją, dzięki czemu układ nie ogranicza się wyłącznie do zadawania określonego kąta przegubu. Sterownik może operować również momentem obrotowym, prędkością kątową, sztywnością oraz tłumieniem.
W konstrukcji zastosowano miniaturowe bezszczotkowe przeguby F-1515-108 i F-1515-214. Ich idealny maksymalny moment obrotowy wynosi odpowiednio 0,76 Nm i 1,498 Nm. Rzeczywiste wartości zależą od kierunku działania momentu względem ruchu i mogą sięgać nawet 1,37 Nm dla F-1515-108 oraz 3,1 Nm dla F-1515-214.
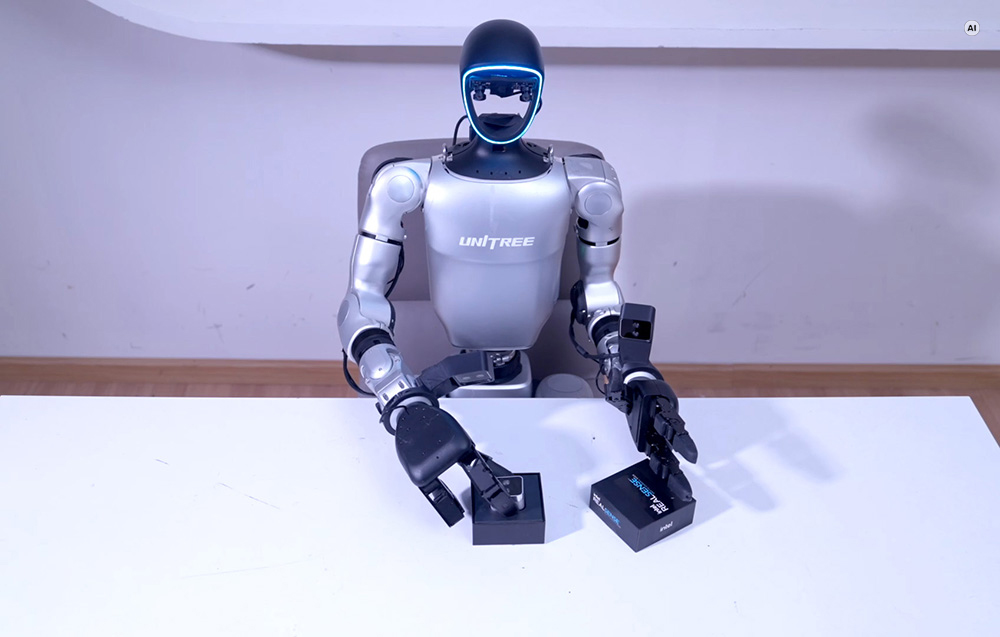
Rozbudowane dane zwrotne podczas pracy
Sterownik zapewnia dostęp do szerokiego zestawu informacji opisujących aktualny stan mechanizmu. Dane obejmują między innymi tryb przegubu, jego pozycję, prędkość, moment obrotowy oraz temperaturę.
System udostępnia również informacje o napięciu, prądzie i dane IMU, natomiast sprzężenie zwrotne sterowania obejmuje dodatkowo współczynnik sztywności i tłumienia. Pozwala to dokładnie analizować zachowanie mechanizmu i wykorzystywać wiele parametrów jednocześnie podczas projektowania algorytmów manipulacji.
Komunikacja 1000 Hz i interfejs USB 2.0
Interfejs komunikacyjny dłoni wykorzystuje USB 2.0, a częstotliwość wymiany danych wynosi 1000 Hz. Pełny pakiet danych obejmuje 1234 bajty po stronie nadawczej oraz 1270 bajtów po stronie odbiorczej.
Również sterowanie samymi przegubami odbywa się z częstotliwością 1000 Hz. Do komunikacji z napędami wykorzystywany jest High Speed Unibus, co pozwala często aktualizować parametry ruchu i odbierać dane o stanie każdego przegubu podczas wykonywania złożonych sekwencji.
Kompaktowa konstrukcja przygotowana do UNITREE G1
Pojedyncza dłoń Dex3-1 waży 710 g, a jej wymiary w stanie wyprostowanym wynoszą 175 × 88 × 77 mm. Niewielka konstrukcja mieści siedem stopni swobody oraz układ przegubów umożliwiający wykonywanie złożonych ruchów manipulacyjnych.
Dłoń pracuje przy napięciu 12–58 V, a deklarowany zakres temperatury pracy wynosi od −20°C do 60°C. W określonych przez producenta warunkach testowych mechanizm może utrzymywać twardy, okrągły obiekt o masie do 500 g.
Zawartość zestawu
1x Lewa dłoń robotyczna UNITREE G1 Dex3-1
1x Prawa dłoń robotyczna UNITREE G1 Dex3-1
⚙️ Specyfikacja
Producent
UNITREE
Model
DX31-214N / Dex3-1
Kompatybilność
UNITREE G1
Liczba dłoni w zestawie
2 – lewa i prawa
Liczba palców
3 na każdą dłoń
Stopnie swobody
7 na dłoń – kciuk 3, palec wskazujący 2, palec środkowy 2
Mechanizm napędu
6 silników z napędem bezpośrednim + 1 silnik z przekładnią
Powtarzalność pozycjonowania końcówki palca
±2 mm
Masa pojedynczej dłoni
710 g
Wymiary pojedynczej dłoni
175 × 88 × 77 mm
Napięcie robocze dłoni
12–58 V
Prąd statyczny
0,2 A przy 58 V
Maksymalny prąd
10 A
Interfejs komunikacyjny
USB 2.0
Częstotliwość komunikacji
1000 Hz
Pakiet danych
TX: 1234 bajty / RX: 1270 bajtów
Zakres temperatury pracy
od −20°C do 60°C
Dane zwrotne
tryb, pozycja, prędkość, moment, temperatura, napięcie, prąd, IMU, sztywność, tłumienie
Zakresy ruchu przegubów
Kciuk
−60° do 60° / −35° do 60° / 0° do 100°
Palec wskazujący
0° do 90° / 0° do 100°
Palec środkowy
0° do 90° / 0° do 100°
Miniaturowe przeguby bezszczotkowe
Modele
F-1515-108 / F-1515-214
Przełożenie
1:108 / 1:214
Idealny maksymalny moment obrotowy
0,76 Nm / 1,498 Nm
Rzeczywisty maks. moment – zgodny z kierunkiem ruchu
0,49 Nm / 0,86 Nm
Rzeczywisty maks. moment – przeciwny do kierunku ruchu
1,37 Nm / 3,1 Nm
Maksymalna prędkość obrotowa
23 rad/s / 11 rad/s
Komunikacja przegubów
High Speed Unibus, 1000 Hz
Enkoder
absolutny enkoder położenia wirnika
Cechy produktu
Akcesoria do robotów
- Zasilanie Zewnętrzne, napięcie robocze 12–58 V
- Łączność USB 2.0; High Speed Unibus dla komunikacji z przegubami
- Systemy i integracja Integracja z humanoidalnym robotem UNITREE G1; komunikacja i sterowanie z częstotliwością 1000 Hz
- Rodzaj interakcji / sterowania Hybrydowe sterowanie siłą i pozycją; kontrola momentu, kąta, prędkości kątowej, sztywności i tłumienia
- Przeznaczenie Manipulacja i chwytanie obiektów przez humanoidalnego robota UNITREE G1
- Typ produktu Zestaw dłoni robotycznych – lewa + prawa
- Kompatybilność UNITREE G1
Bezpieczeństwo produktu
Osoba odpowiedzialna na terenie UE
INNPRO Robert Błędowski sp. z o. o.
Rudzka 65C
44-200 Rybnik, Polska