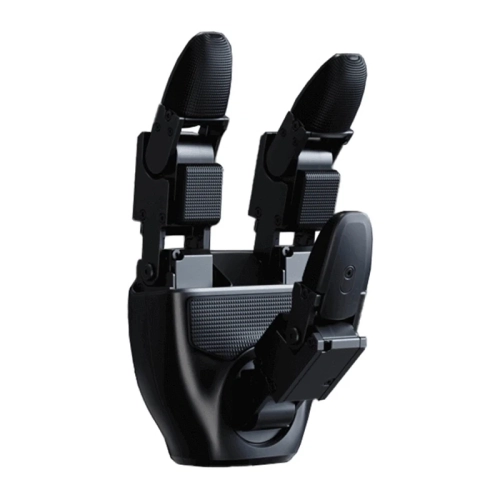

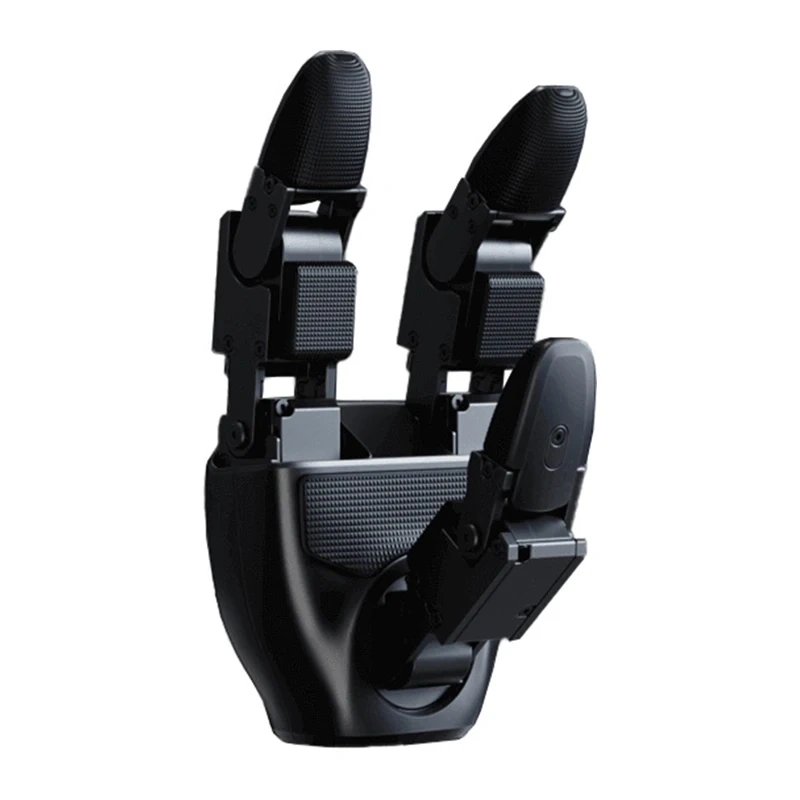

Dłonie robotyczne UNITREE G1 Dex3-1 L+P z czujnikiem dotykowym

 Zadzwoń i zamów
Opis
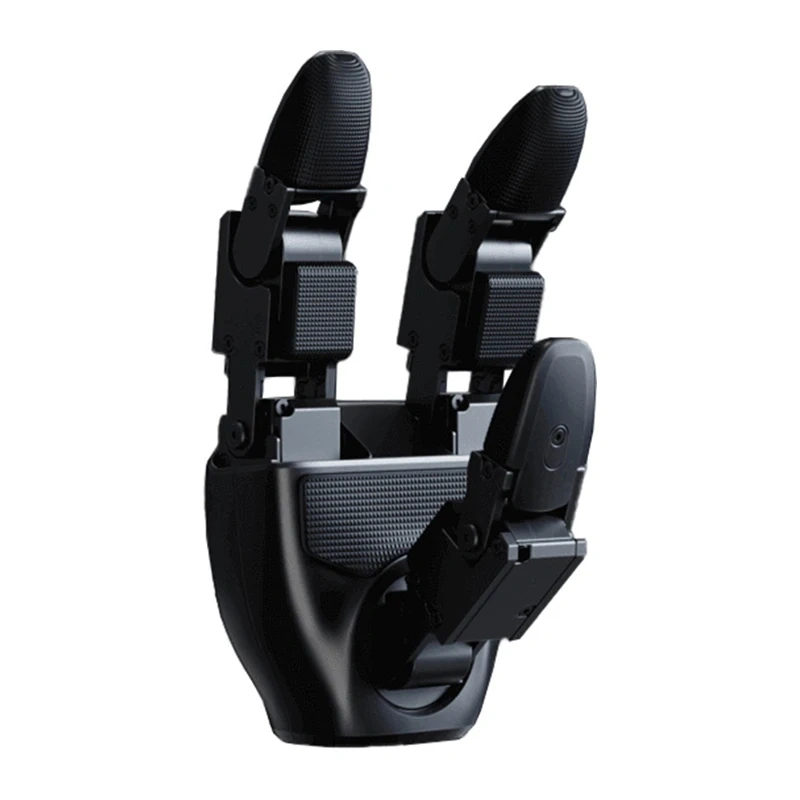
Dłonie robotyczne UNITREE G1 Dex3-1 – lewa + prawa z czujnikami dotykowymi
Najważniejsze cechy
✔ Zestaw lewej i prawej dłoni Dex3-1 – rozwiązanie przeznaczone do humanoidalnego robota UNITREE G1.
✔ 33 czujniki nacisku na każdą dłoń – łącznie 66 punktów pomiarowych w zestawie lewej i prawej dłoni.
✔ Zakres detekcji nacisku 10–2500 g – precyzyjne monitorowanie kontaktu dłoni z trzymanym przedmiotem.
✔ 7 stopni swobody na każdą dłoń – 3 DoF kciuka, 2 DoF palca wskazującego i 2 DoF palca środkowego.
✔ Hybrydowa kontrola siły i pozycji – sterowanie momentem, kątem, prędkością, sztywnością i tłumieniem.
✔ Powtarzalność pozycjonowania ±2 mm – precyzyjne odtwarzanie ruchów końcówki palca.
✔ Komunikacja z częstotliwością 1000 Hz – szybka wymiana danych sterujących oraz informacji z czujników.
✔ USB 2.0 i High Speed Unibus – komunikacja dłoni z systemem robota oraz przegubami napędowymi.
✔ Rozbudowane dane zwrotne – pozycja, prędkość, moment, temperatura, nacisk, napięcie, prąd i dane IMU.
✔ Masa pojedynczej dłoni 710 g – kompaktowa konstrukcja o wymiarach 175 × 88 × 77 mm.
7 stopni swobody dla precyzyjnego ruchu
Każda dłoń UNITREE Dex3-1 ma trzy aktywne palce i oferuje łącznie 7 stopni swobody. Kciuk dysponuje trzema osiami ruchu, natomiast palec wskazujący i środkowy po dwiema, co pozwala budować zróżnicowane konfiguracje chwytu i dopasowywać ułożenie dłoni do kształtu przedmiotu.
Zakresy pracy obejmują dla kciuka −60° do 60°, −35° do 60° oraz 0° do 100°, a dla palca wskazującego i środkowego 0° do 90° oraz 0° do 100°. Powtarzalność pozycjonowania końcówki palca wynosi ±2 mm, wspierając zadania wymagające regularnego odtwarzania tych samych ruchów.
33 czujniki nacisku i precyzyjny pomiar kontaktu
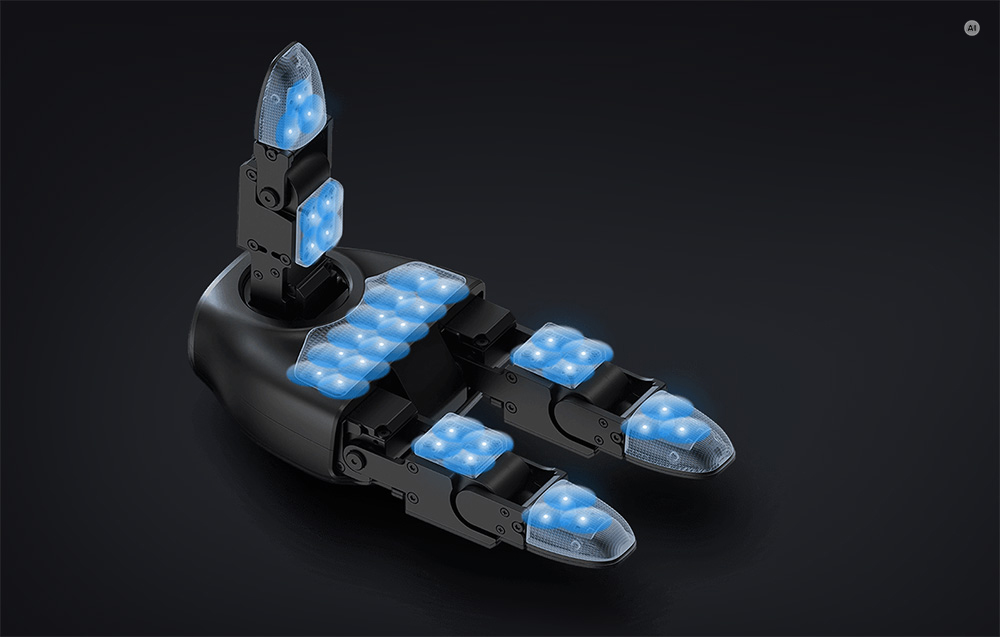
Wersja Dex3-1 z czujnikami dotykowymi umożliwia analizowanie nie tylko ruchu dłoni, ale również fizycznego kontaktu z obiektem. Każda dłoń wykorzystuje 9 matryc czujnikowych obejmujących łącznie 33 czujniki nacisku. Para dłoni oferuje więc łącznie 66 elementów pomiarowych.
Na powierzchni dłoni znajdują się trzy matryce 2 × 2, kolejne trzy matryce 2 × 2 umieszczono na powierzchniach palców, a opuszki wykorzystują trzy układy 3 × 1. Dzięki temu pomiar obejmuje najważniejsze obszary odpowiedzialne za chwyt i kontakt z przedmiotem.
Zakres detekcji pojedynczego czujnika wynosi od 10 do 2500 g, a maksymalne obciążenie bez uszkodzenia sensora wynosi 20 kg. System udostępnia również informacje o temperaturze czujników.
Hybrydowa kontrola siły i zaawansowane przeguby
UNITREE Dex3-1 wykorzystuje hybrydowe sterowanie siłą i pozycją, dzięki czemu kontrola mechanizmu nie ogranicza się wyłącznie do zadawania docelowego położenia palców. System pozwala sterować również momentem obrotowym, prędkością kątową, sztywnością oraz tłumieniem poszczególnych przegubów.
Każda dłoń wykorzystuje 6 miniaturowych bezszczotkowych przegubów z napędem bezpośrednim oraz jeden napędzany przez przekładnię. Zastosowano modele F-1515-108 oraz F-1515-214.
Idealny maksymalny moment obrotowy wynosi odpowiednio 0,76 Nm i 1,498 Nm. Rzeczywiste wartości zależą od kierunku działania momentu i mogą osiągać do 1,37 Nm dla F-1515-108 oraz 3,1 Nm dla F-1515-214.
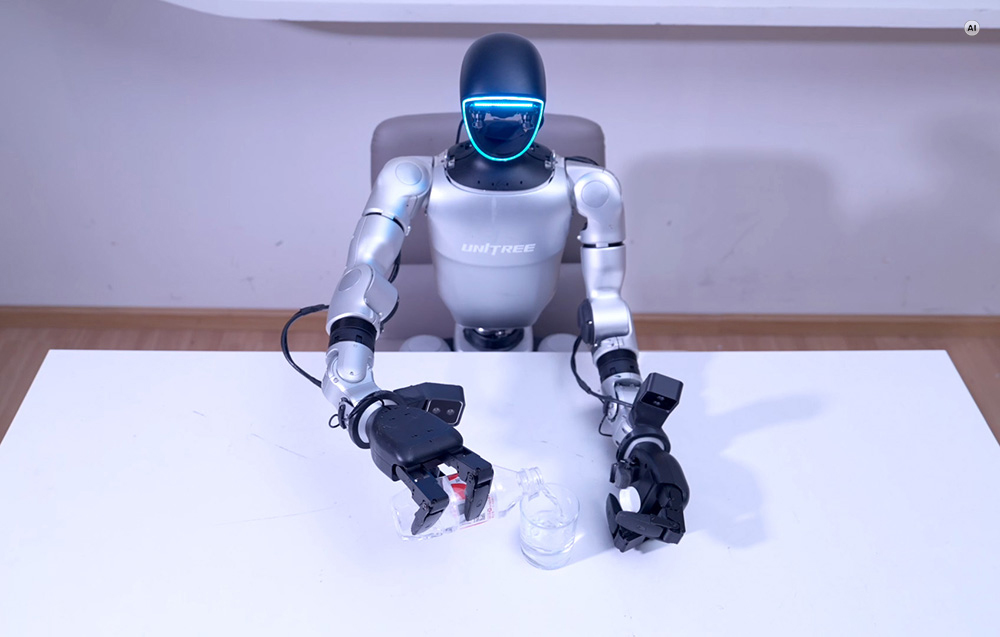
Rozbudowane dane zwrotne podczas pracy
Dex3-1 dostarcza szeroki zestaw danych opisujących zarówno pracę przegubów, jak i kontakt dłoni z otoczeniem. System udostępnia informacje o trybie przegubu, pozycji, prędkości, momencie obrotowym oraz temperaturze.
Dodatkowo dostępne są wartości napięcia, prądu, nacisku poszczególnych sensorów, temperatury czujników oraz dane IMU. Sprzężenie zwrotne sterowania obejmuje także współczynniki sztywności i tłumienia.
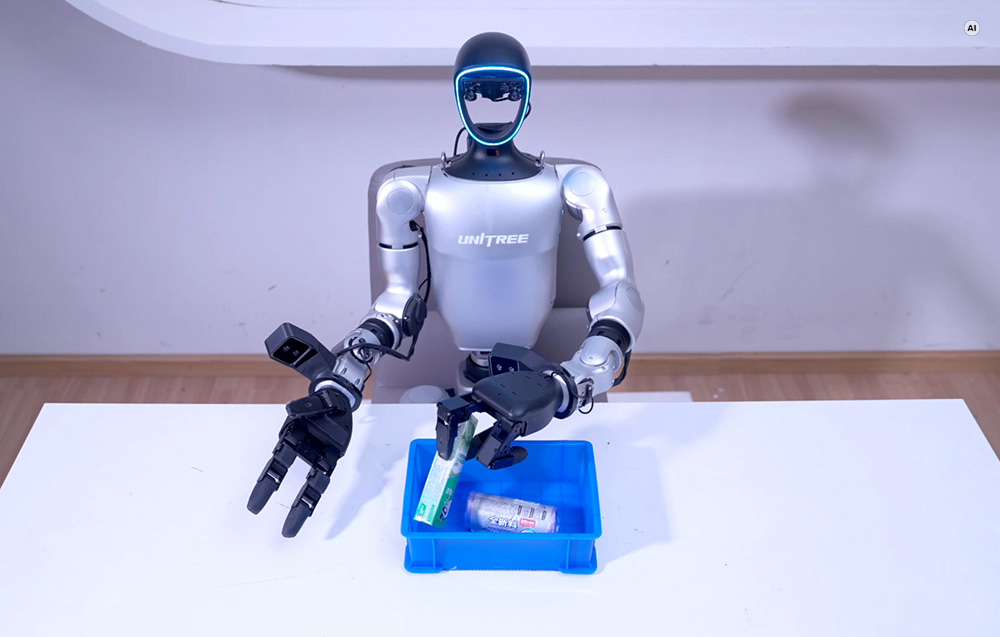
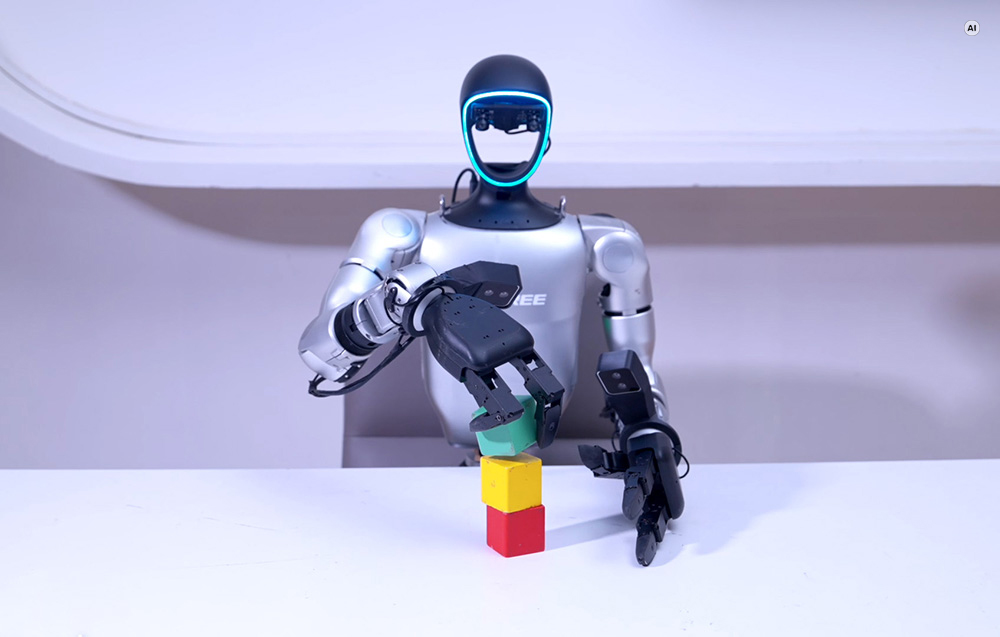
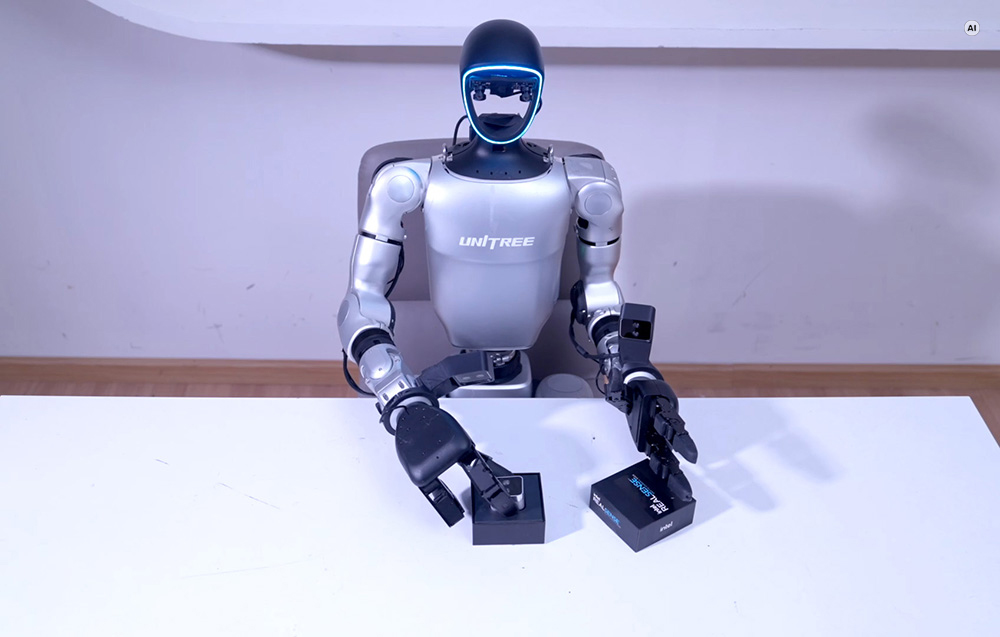
Połączenie informacji o położeniu, sile i kontakcie może być wykorzystywane podczas opracowywania algorytmów chwytania, manipulacji i adaptacyjnego sterowania robotem.
Komunikacja 1000 Hz i interfejs USB 2.0
Interfejs komunikacyjny dłoni wykorzystuje USB 2.0, a dane są wymieniane z częstotliwością 1000 Hz. Pełny pakiet obejmuje 1234 bajty po stronie nadajnika oraz 1270 bajtów po stronie odbiornika.
Również komunikacja sterująca poszczególnymi przegubami pracuje z częstotliwością 1000 Hz. Do połączenia z napędami wykorzystywany jest High Speed Unibus, co pozwala często aktualizować parametry sterujące oraz odbierać informacje zwrotne.
Szybka transmisja ma szczególne znaczenie w wersji z sensorami dotykowymi, ponieważ system może równolegle analizować dane dotyczące ruchu przegubów oraz wartości nacisku rejestrowanych podczas chwytu.
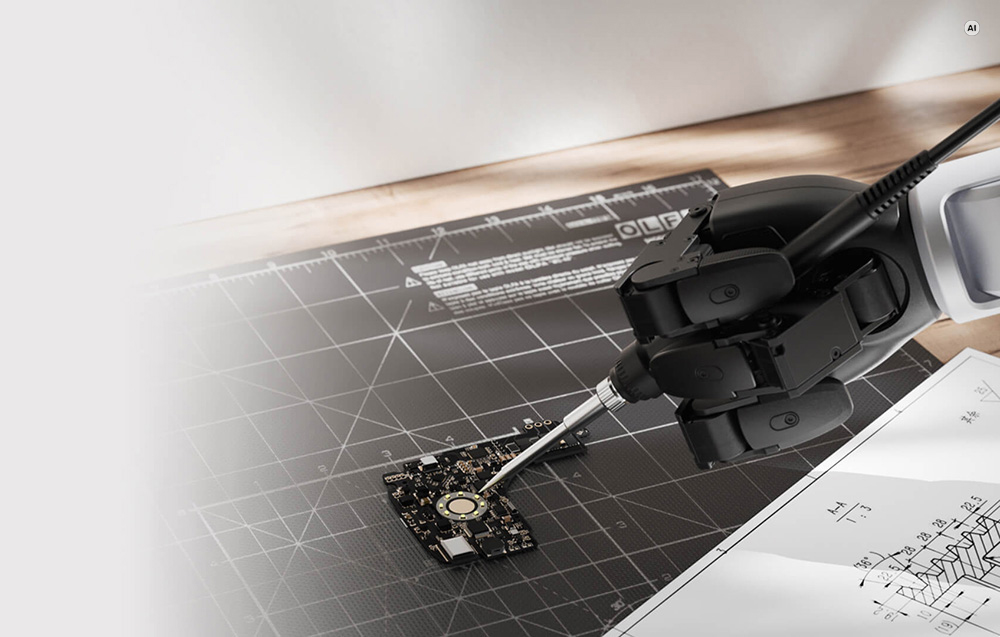
Konstrukcja dopasowana do humanoidalnego robota UNITREE G1
Pojedyncza dłoń Dex3-1 waży 710 g, a jej wymiary w stanie wyprostowanym wynoszą 175 × 88 × 77 mm. W kompaktowym mechanizmie połączono siedem stopni swobody, bezszczotkowe przeguby, sensory nacisku oraz rozbudowany system informacji zwrotnych.
Dłoń pracuje przy napięciu 12–58 V, a zakres temperatury pracy wynosi od −20°C do 60°C. W warunkach testowych określonych przez producenta mechanizm może utrzymywać twardy, okrągły obiekt o masie do 500 g.
Połączenie precyzyjnego mechanizmu wykonawczego z pomiarem nacisku sprawia, że wersja z czujnikami dotykowymi jest szczególnie przydatna w projektach badawczo-rozwojowych oraz zadaniach wymagających analizy interakcji robota z fizycznymi obiektami.
Zawartość zestawu
1x Lewa dłoń robotyczna UNITREE G1 Dex3-1 z czujnikami dotykowymi
1x Prawa dłoń robotyczna UNITREE G1 Dex3-1 z czujnikami dotykowymi
⚙️ Specyfikacja
Producent
UNITREE
Model
DEX3WT-214T / Dex3-1
Kompatybilność
UNITREE G1
Liczba dłoni w zestawie
2 – lewa i prawa
Liczba palców
3 na każdą dłoń
Stopnie swobody
7 na dłoń – kciuk 3, palec wskazujący 2, palec środkowy 2
Mechanizm napędu
6 silników z napędem bezpośrednim + 1 silnik z przekładnią
Powtarzalność pozycjonowania końcówki palca
±2 mm
Masa pojedynczej dłoni
710 g
Wymiary pojedynczej dłoni
175 × 88 × 77 mm
Napięcie robocze
12–58 V
Prąd statyczny
0,2 A przy 58 V
Maksymalny prąd
10 A
Interfejs komunikacyjny
USB 2.0
Częstotliwość komunikacji
1000 Hz
Pakiet danych
TX: 1234 bajty / RX: 1270 bajtów
Zakres temperatury pracy
od −20°C do 60°C
Czujniki dotykowe
Liczba matryc czujnikowych
9 na każdą dłoń
Liczba czujników nacisku
33 na dłoń / 66 w zestawie
Matryce na powierzchni dłoni
3 × matryca 2 × 2
Matryce na powierzchniach palców
3 × matryca 2 × 2
Matryce na opuszkach
3 × matryca 3 × 1
Zakres detekcji nacisku
10–2500 g
Maksymalne obciążenie bez uszkodzenia
20 kg
Zakresy ruchu przegubów
Kciuk
−60° do 60° / −35° do 60° / 0° do 100°
Palec wskazujący
0° do 90° / 0° do 100°
Palec środkowy
0° do 90° / 0° do 100°
Dane zwrotne
Dane pomiarowe
tryb, pozycja, prędkość, moment obrotowy i temperatura przegubu, napięcie, prąd, nacisk, temperatura czujnika, IMU
Dane sterowania
tryb, pozycja, prędkość, moment obrotowy, współczynnik sztywności i tłumienia
Miniaturowe przeguby bezszczotkowe
Modele
F-1515-108 / F-1515-214
Przełożenie
1:108 / 1:214
Idealny maksymalny moment obrotowy
0,76 Nm / 1,498 Nm
Rzeczywisty maks. moment – zgodny z kierunkiem ruchu
0,49 Nm / 0,86 Nm
Rzeczywisty maks. moment – przeciwny do kierunku ruchu
1,37 Nm / 3,1 Nm
Maksymalna prędkość obrotowa
23 rad/s / 11 rad/s
Komunikacja przegubów
High Speed Unibus, 1000 Hz
Enkoder
absolutny enkoder położenia wirnika
Cechy produktu
Akcesoria do robotów
- Zasilanie Zewnętrzne, napięcie robocze 12–58 V
- Łączność USB 2.0; High Speed Unibus
- Systemy i integracja UNITREE G1, komunikacja i sterowanie 1000 Hz
- Zakres percepcji Nacisk 10–2500 g
- Typ sensora Czujniki dotykowe / nacisku + IMU; 33 czujniki nacisku na dłoń, 66 w zestawie
- Rodzaj montażu Dedykowany do UNITREE G1
- Rodzaj interakcji / sterowania Hybrydowe sterowanie siłą i pozycją; sprzężenie zwrotne z czujników nacisku
- Przeznaczenie Manipulacja, chwytanie, badania robotyczne, analiza kontaktu z obiektem
- Typ produktu Zestaw dłoni robotycznych – lewa + prawa
- Kompatybilność UNITREE G1
Bezpieczeństwo produktu
Osoba odpowiedzialna na terenie UE
INNPRO Robert Błędowski sp. z o. o.
Rudzka 65C
44-200 Rybnik, Polska